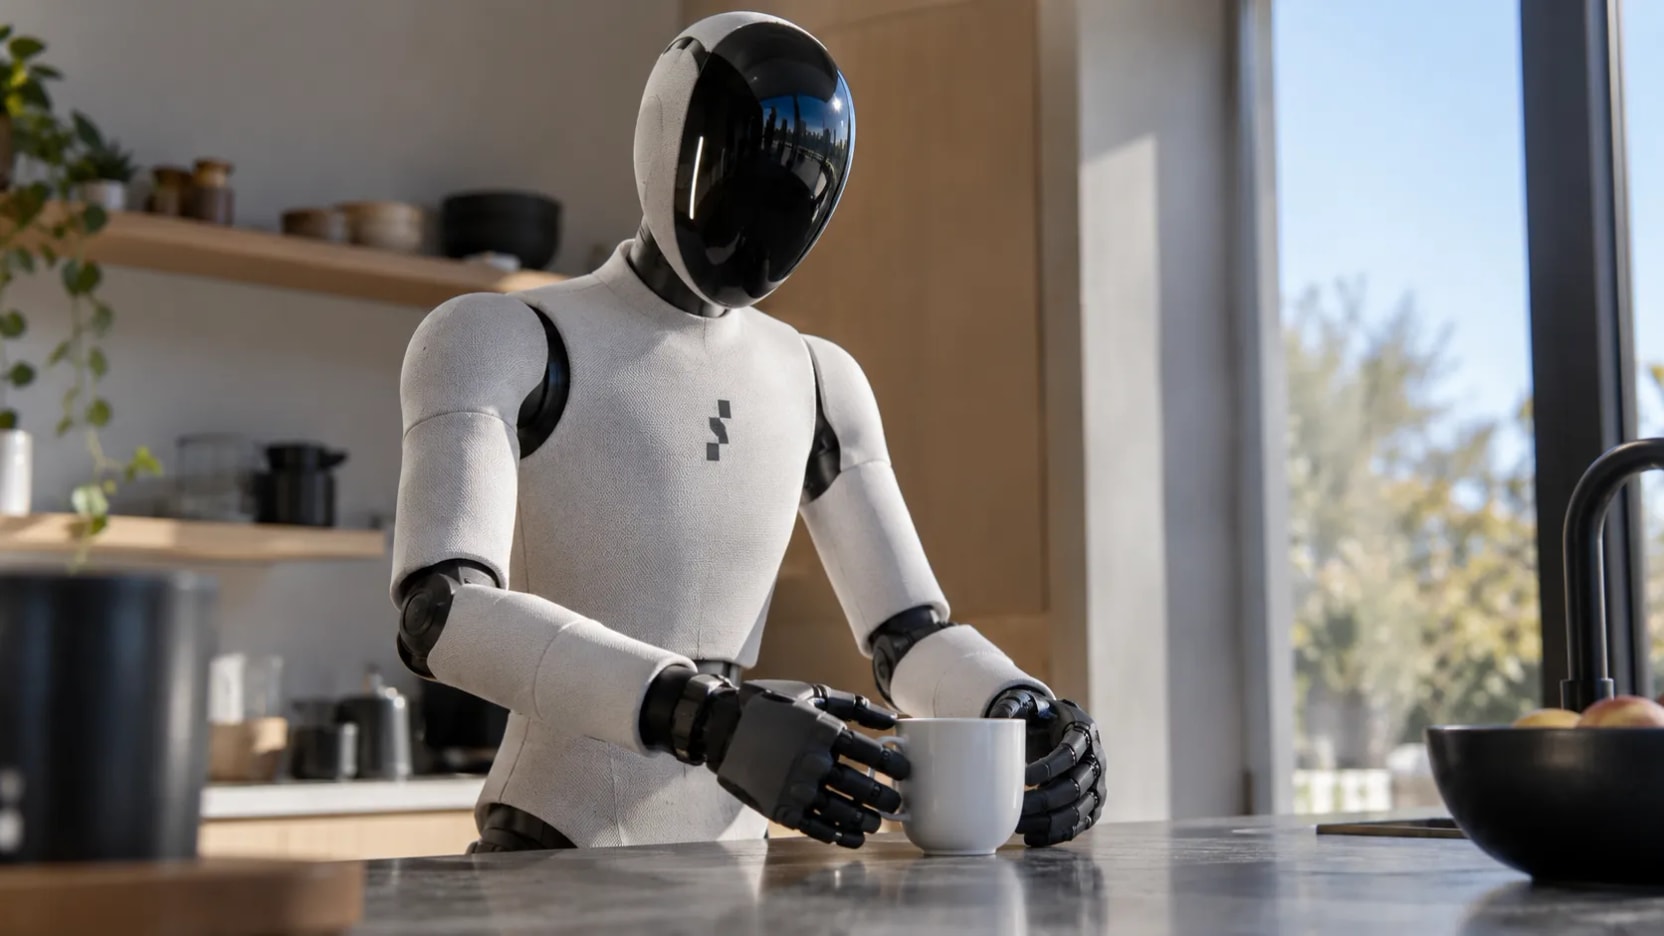
Um robô pode avançar mantendo o equilíbrio e, ainda assim, falhar ao pegar uma peça que mudou de posição ou escorrega entre seus dedos. A diferença está no contato: para manipular objetos, ele precisa reconhecer onde está tocando, calcular quanta força aplicar e corrigir o movimento quando a peça não reage como esperado. Essa combinação faz com que agarrar e ajustar objetos variados continue sendo um problema diferente — e mais difícil de generalizar — do que percorrer uma trajetória conhecida.
Isso não significa que caminhar seja uma tarefa simples nem que todas as mãos robóticas sejam incapazes de trabalhar. A dificuldade aparece quando se exige manipulação flexível: passar de uma peça para outra sem trocar de ferramenta, lidar com variações e reagir a contatos imprevistos. Em uma linha industrial, uma pinça projetada para um objeto específico pode repetir uma operação com precisão; já uma mão que precisa se adaptar a diferentes formas, tamanhos e superfícies tem mais variáveis para resolver a cada movimento.
O contato muda de estado durante a manipulação
Ao caminhar, o robô precisa coordenar os apoios para manter o equilíbrio e avançar. Ao agarrar um objeto, por outro lado, o sistema precisa acompanhar a interação entre os dedos e a peça: detectar se há contato, se ela está escorregando ou se a força aplicada é suficiente para segurá-la sem danificá-la. A visão ajuda a localizar o objeto, mas pode perder informações justamente quando os dedos o cobrem ou quando o resultado depende de uma pequena variação de pressão.
Um trabalho de 2020 de François R. Hogan, Jose Ballester, Siyuan Dong e Alberto Rodriguez, do Instituto de Tecnologia de Massachusetts (MIT), testou uma alternativa baseada em informações táteis. Em vez de tratar a manipulação como um movimento contínuo executado às cegas pelo robô, os pesquisadores a dividiram em ações mais específicas — agarrar, empurrar, girar sobre um ponto de apoio e puxar — e usaram sensores táteis para acompanhar o contato e estimar a posição do objeto. A demonstração usou um robô ABB YuMi de dois braços, sobre uma superfície plana, para mover peças de uma posição inicial até outra desejada e reagir a perturbações externas.
A resposta não consiste apenas em apertar mais. Nesse sistema, os controladores podiam aumentar a força normal ao detectar um deslizamento e recalcular o movimento para recuperar a posição prevista. O método, porém, dependia de premissas definidas: geometria conhecida, atrito conhecido, objetos rígidos e movimentos quase estáticos sobre uma mesa. Os autores apontam essas condições como limites da abordagem; ela não é uma solução comprovada para manipular qualquer peça em qualquer ambiente de fábrica.
Sensores, força e planejamento atuam em conjunto
A destreza também depende de o robô encontrar um plano que evite quedas ou contatos instáveis. Em uma pesquisa publicada na IEEE Transactions on Robotics, Tao Pang, H. J. Terry Suh, Lujie Yang e Russ Tedrake, do MIT, combinaram modelos físicos de contato com uma técnica de “suavização” que reduz o número de mudanças possíveis entre contato e ausência de contato que o sistema precisa considerar. O problema pode crescer rapidamente: o estudo aponta que a manipulação tridimensional dentro da mão pode envolver trilhões de modos de contato.
A equipe testou o planejamento em simulações — incluindo mover um objeto dentro da mão, pegar um prato, abrir uma porta e orientar um lápis — e em um sistema físico com dois braços robóticos que giraram um balde. Os planos foram gerados em cerca de um minuto de processamento. Esse resultado corresponde ao tempo de planejamento das tarefas testadas; não significa que o robô consiga resolver em um minuto qualquer tarefa de agarramento industrial nem que já opere com autonomia geral em uma fábrica.
O limite é relevante: o modelo simplifica a dinâmica e funciona melhor em manipulações lentas. Os pesquisadores reconhecem que ele não está preparado para planejar ações muito rápidas, como lançar um objeto. Em uma tarefa fabril, a velocidade do ciclo, as mudanças de peça e as condições de contato são tão importantes quanto o sucesso de uma manobra em um teste controlado.
Peças flexíveis e montagem exigem mais adaptação
O MIT também documentou uma mão macia com sensores de força nas pontas e sensores de flexão que estimam a curvatura dos dedos. O sistema combina essas medições com imagens para identificar objetos e localizar sua posição; foi testado em tarefas de montagem de peças com um robô Baxter. A flexibilidade ajuda a compensar as incertezas ao agarrar, enquanto a câmera corrige a falta de precisão na posição final do objeto.
Esse exemplo mostra por que não existe uma única “mão robótica” capaz de resolver tudo: uma pinça rígida pode ser suficiente para pegar repetidamente uma peça conhecida, enquanto a montagem de precisão exige posicioná-la e corrigir sua orientação. Objetos deformáveis ou escorregadios acrescentam outra dificuldade, pois mudam de forma ao serem tocados e podem ocultar o ponto de contato. Nesses casos, visão, tato, controle de força e planejamento precisam atuar em conjunto, e não como soluções isoladas.
O que já foi demonstrado se limita a tarefas específicas: controlar o deslizamento, reorientar objetos rígidos, montar peças ou planejar contatos concretos. Os estudos citados ainda não comprovam a existência de uma mão capaz de se adaptar de forma confiável a qualquer peça, força e sequência de trabalho sem preparação prévia. Nos experimentos táteis do MIT, o ambiente plano e as propriedades conhecidas dos objetos continuam sendo condições essenciais.


