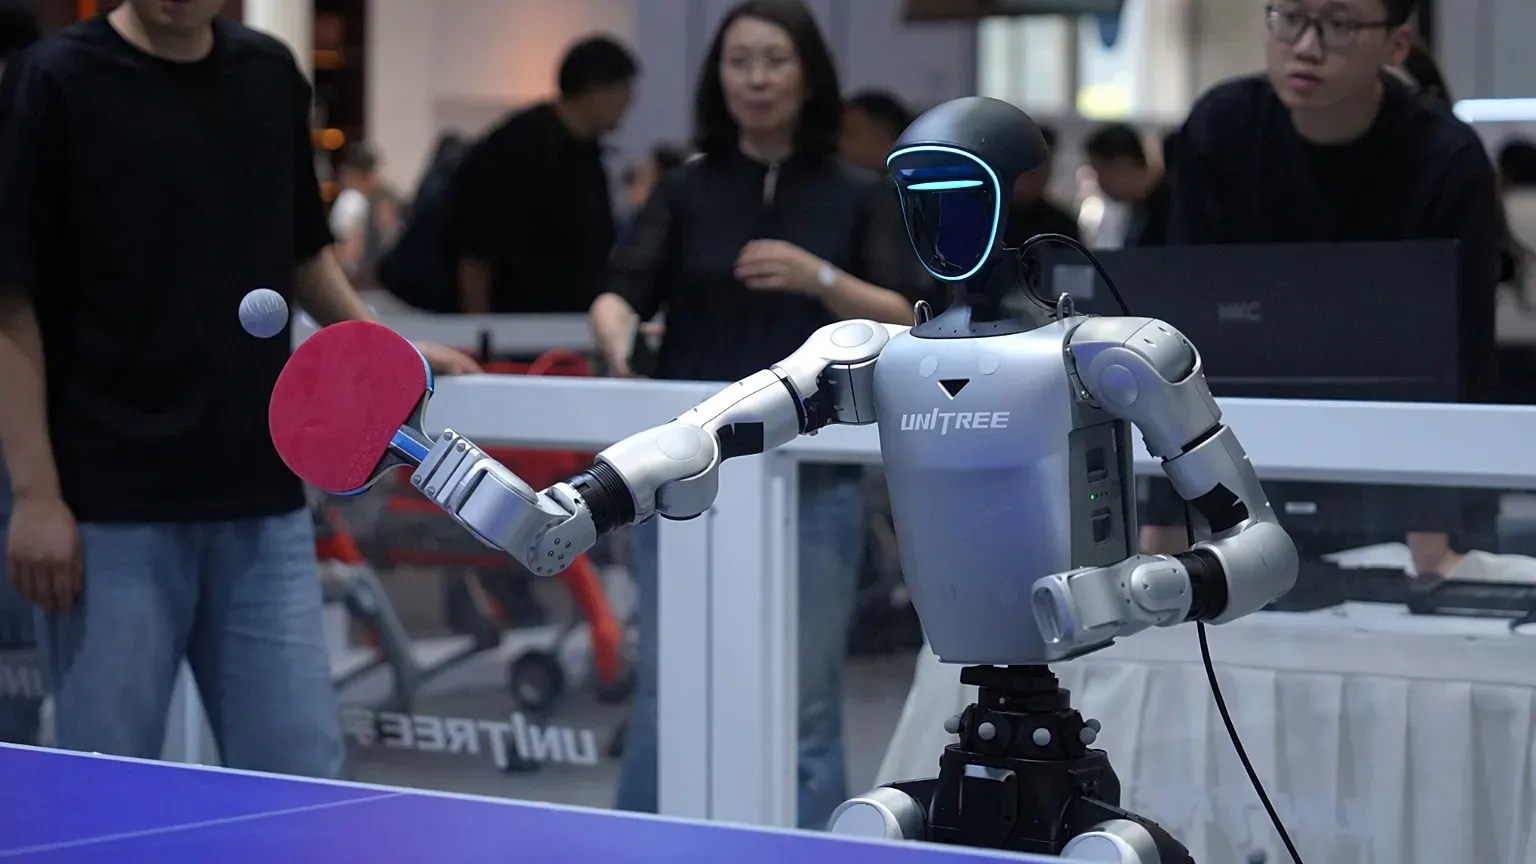
Pesquisadores da China e de Hong Kong desenvolveram o PingpongDuo, um sistema de inteligência artificial que permite a dois robôs Unitree G1 coordenar movimentos, respeitar a vez de cada um e evitar colisões durante o jogo. Um dos robôs atingiu a velocidade máxima de 2,23 metros por segundo durante os testes.
Uma equipe de pesquisadores da China e de Hong Kong conseguiu fazer dois robôs humanoides jogarem tênis de mesa como parceiros de dupla, coordenando seus deslocamentos para rebater a bola alternadamente sem interferir um no outro. O desenvolvimento, chamado PingpongDuo, foi apresentado em um estudo publicado em 14 de outubro de 2026 e testado na prática com dois robôs Unitree G1. Durante os experimentos, as duplas conseguiram manter trocas de mais de dez golpes consecutivos. Já a demonstração oficial inclui uma sequência de 18 rebatidas.
O avanço enfrenta um dos desafios da robótica humanoide: fazer com que várias máquinas executem movimentos rápidos em um espaço reduzido sem perder precisão nem colidir.
Ao contrário das demonstrações tradicionais, em que um robô joga individualmente contra uma pessoa, o PingpongDuo reúne dois humanoides no mesmo lado da mesa. Eles precisam se alternar para rebater as bolas enviadas do outro lado.
O estudo foi conduzido por pesquisadores ligados ao Shanghai Innovation Institute e à Universidade de Hong Kong, com Haoran Jiang como primeiro autor.
Dois robôs que precisam se movimentar sem colidir
Jogar tênis de mesa em duplas é consideravelmente mais difícil do que jogar individualmente.
Em uma partida de duplas, cada jogador precisa rebater a bola respeitando uma sequência alternada. Isso exige que quem acabou de fazer o movimento saia rapidamente da área de rebatida para que o parceiro ocupe esse espaço.
Os robôs precisam realizar essa troca enquanto mantêm o equilíbrio, calculam a trajetória da bola e se preparam para o golpe seguinte.
Para solucionar o problema, os pesquisadores desenvolveram um sistema de controle hierárquico que combina o planejamento coletivo com habilidades individuais de movimento.
O software determina qual robô deve rebater a bola, para onde ele precisa se deslocar e que posição o parceiro deve assumir.
Um mecanismo de avaliação de riscos analisa as posições propostas e altera aquelas que poderiam causar interferências ou contatos perigosos.
A prioridade é manter o robô responsável pela rebatida na posição necessária para alcançar a bola, enquanto o outro se desloca para liberar espaço.
Essa coordenação é especialmente complexa porque os dois robôs precisam se movimentar quase ao mesmo tempo, sem necessariamente esperar que o parceiro termine de se deslocar.
Um robô atingiu 2,23 metros por segundo durante os testes
Os testes práticos permitiram avaliar a capacidade de deslocamento dos humanoides.
Em um dos testes, um dos robôs completou uma sequência de saída e recuperação que exigiu percorrer 2,15 metros em 2,4 segundos, atingindo a velocidade máxima instantânea de 2,23 metros por segundo.
Essa medição diz respeito a uma manobra específica, e não à velocidade média mantida durante toda a partida.
A manobra consistiu em sair da posição de rebatida, deslocar-se lateralmente para dar passagem ao parceiro e voltar a uma posição que permitisse se preparar para a próxima vez.
Os pesquisadores também verificaram que os dois robôs conseguiam executar sequências de mais de dez golpes alternados em condições reais.
A página oficial do projeto também apresenta uma demonstração identificada como uma sequência de 18 rebatidas consecutivas.
O resultado mostra que o sistema consegue manter a coordenação ao longo de várias trocas, mas ainda não equivale ao desempenho de uma dupla humana em uma partida competitiva completa.
Como os robôs Unitree G1 aprenderam a jogar
Para desenvolver o PingpongDuo, os pesquisadores utilizaram dois robôs humanoides Unitree G1, cada um com 29 graus de liberdade.
Essas articulações permitem realizar movimentos coordenados com as pernas, os braços e o tronco, essenciais para se deslocar e controlar a raquete.
O sistema utiliza aprendizado por reforço, uma técnica de inteligência artificial em que os algoritmos aprimoram suas decisões com base em experiências de treinamento e recompensas associadas ao cumprimento de objetivos.
Neste caso, os pesquisadores dividiram o aprendizado em duas habilidades principais: deslocamento e rebatida.
Para treinar os movimentos corporais, eles reuniram cerca de 200 sequências de movimentação dos pés de jogadores humanos de duplas.
Essas demonstrações serviram de referência para ensinar os robôs a se deslocar lateralmente, preparar uma rebatida e sair de uma posição sem perder a estabilidade.
Em seguida, os movimentos foram adaptados às características mecânicas dos humanoides.
A habilidade de rebater foi treinada separadamente, levando em conta a posição da raquete, sua velocidade e o momento do contato com a bola.
Por fim, as duas habilidades foram combinadas em um sistema que permite alternar rapidamente entre deslocamento e rebatida.
Assim, o robô pode começar a preparar o movimento da raquete mesmo enquanto ainda termina de mudar de posição.
Inteligência artificial aumentou a precisão das rebatidas
Os pesquisadores também desenvolveram um mecanismo que faz pequenos ajustes no braço que segura a raquete.
As correções buscam compensar as variações de postura e velocidade que ocorrem quando o robô tenta rebater a bola logo depois de se deslocar.
O treinamento utilizou um simulador físico calibrado com medições reais do movimento das bolas e de seus contatos com a mesa e a raquete.
Nas avaliações virtuais, o PingpongDuo conseguiu devolver corretamente 55,6% das bolas, contra 42,4% do sistema HITTER, usado como referência.
A diferença representa uma melhora de 13,2 pontos percentuais nas condições avaliadas.
Outra comparação mostrou que o mecanismo de correção do braço elevou a taxa de devoluções corretas de 44,2% para 55,6%.
Nos testes de deslocamento simulado, o sistema alcançou erros de posicionamento próximos de dois centímetros.
Os pesquisadores também compararam diferentes métodos de coordenação.
Com posições definidas por regras fixas, os robôs conseguiram uma média de 3,79 devoluções consecutivas. Com a inclusão do planejamento aprendido, o resultado subiu para 4,87.
Esses números correspondem a experimentos de simulação e não devem ser confundidos com as trocas de mais de dez golpes observadas nos testes físicos.
Os robôs ainda precisam de sensores externos
Apesar dos resultados, o PingpongDuo tem limitações que impedem que seja considerado um sistema totalmente autônomo para qualquer ambiente.
Durante os experimentos físicos, os pesquisadores usaram tecnologia externa de captura de movimento para determinar a posição dos robôs e da bola.
Isso significa que os humanoides ainda dependem de infraestrutura adicional para obter informações sobre o ambiente, em vez de usar exclusivamente câmeras e sensores integrados aos próprios corpos.
O sistema também não mede diretamente o efeito de rotação da bola, conhecido como spin, uma variável fundamental no tênis de mesa de competição.
Por esse motivo, os modelos usados para prever trajetórias não incorporam completamente os efeitos associados a esse movimento.
Além disso, o trabalho foi apresentado como uma pré-publicação científica, por isso suas conclusões ainda devem ser consideradas no contexto experimental descrito pelos autores.
Os resultados demonstram uma capacidade específica de coordenação, mas não garantem que os robôs consigam atuar com a mesma precisão diante de qualquer jogador, velocidade ou condição ambiental.
Uma tecnologia que pode ser usada fora do esporte
Embora tenha sido desenvolvido para jogar tênis de mesa, o PingpongDuo tem importância tecnológica por envolver a coordenação de vários robôs humanoides.
Um dos desafios para incorporar essas máquinas a fábricas, centros logísticos e instalações industriais é fazer com que trabalhem simultaneamente sem interferir nos movimentos de outros equipamentos.
Em atividades que exigem manipulação de objetos, deslocamentos rápidos ou trabalho colaborativo, os robôs precisam antecipar as ações dos colegas e ajustar suas próprias trajetórias.
O planejamento conjunto, o controle do equilíbrio e a prevenção de colisões são capacidades que podem ser transferidas para essas aplicações.
No entanto, os pesquisadores ainda não demonstraram que o PingpongDuo possa executar tarefas industriais específicas nem anunciaram uma implementação comercial da tecnologia.
Entre os próximos objetivos da equipe estão incorporar a percepção por meio de sensores instalados diretamente nos humanoides, aprimorar a estimativa do giro das bolas e desenvolver estratégias que respondam de forma autônoma ao comportamento dos adversários.
Por enquanto, o experimento demonstra que dois robôs humanoides podem aprender movimentos coordenados, deslocar-se rapidamente e executar uma tarefa física em conjunto sem depender de sequências de movimentos totalmente pré-programadas.
O resultado amplia a pesquisa, que passa das habilidades individuais para a cooperação entre máquinas — uma capacidade necessária para que robôs humanoides possam trabalhar juntos em ambientes reais.


